
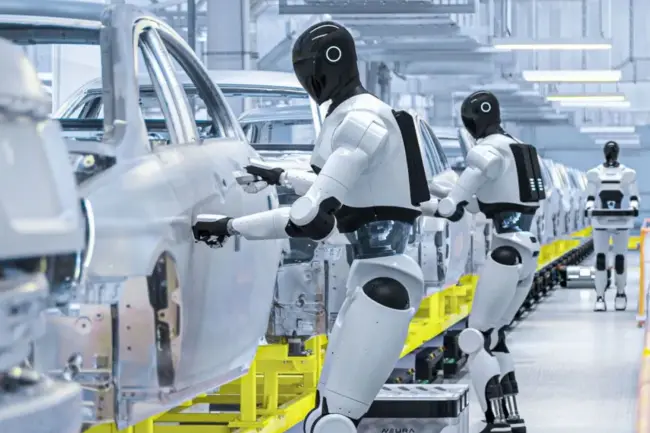
Simplificar el desarrollo de modelos de IA para la robótica aliviando las limitaciones relacionadas con la infraestructura: ese es el objetivo de la Physical AI Toolchain de Amazon Web Services (AWS). Presentada el 7 de octubre, esta suite de código abierto reúne arquitecturas de referencia, código reutilizable y herramientas para automatizar el despliegue. Está dirigida a desarrolladores que trabajan en IA física, desde robots humanoides hasta vehículos autónomos, pasando por sistemas de automatización industrial.
Con esta iniciativa, AWS pretende reducir el trabajo de integración necesario para pasar del prototipo a una aplicación operativa. El desarrollo de un robot implica, en efecto, varias etapas, desde la preparación de los datos hasta el entrenamiento de los modelos, pasando por la simulación y la validación de los comportamientos antes de su despliegue en los equipos. Al ofrecer herramientas que conectan estas distintas fases, el proveedor de servicios en la nube busca simplificar los flujos de trabajo y acelerar la implementación de aplicaciones robóticas.
Un ciclo de desarrollo integral
La Physical AI Toolchain se estructura en torno a cinco etapas complementarias. La primera consiste en generar datos sintéticos para multiplicar los escenarios de aprendizaje sin depender exclusivamente de costosas recopilaciones en condiciones reales. A continuación, se lleva a cabo el entrenamiento de los modelos, especialmente a partir de demostraciones humanas o de experiencias realizadas en entornos simulados. La simulación y la validación permiten después probar el comportamiento de los robots antes de su puesta en servicio. Los modelos optimizados pueden desplegarse en el edge, directamente en las máquinas, para tomar decisiones con requisitos específicos de latencia. Por último, los datos recopilados de los equipos en producción pueden alimentar nuevos ciclos de entrenamiento y mejorar progresivamente los modelos.
Para construir este entorno, AWS combina varios de sus servicios, entre ellos Amazon SageMaker para el entrenamiento, las instancias con GPU de Amazon EC2 para los procesos intensivos y AWS IoT Greengrass para el despliegue en el edge. La gestión de los flujos de trabajo y de los recursos también debe facilitar la orquestación de las distintas tareas.
Nvidia aporta sus componentes de software para simulación y aprendizaje
La cadena se apoya en varios componentes del ecosistema de Nvidia. Isaac Sim permite simular robots y sus interacciones con el entorno, mientras que Isaac Lab proporciona herramientas de aprendizaje por refuerzo. Cosmos contribuye a la generación de datos y entornos sintéticos. Para los robots humanoides, Nvidia Isaac GR00T aporta modelos y capacidades de entrenamiento específicas. La orquestación de los flujos de trabajo también utiliza Nvidia OSMO. Esta combinación debe permitir a los equipos de desarrollo reducir el tiempo dedicado a ensamblar y mantener su infraestructura. Las empresas pueden adoptar la cadena completa o seleccionar únicamente determinados componentes, por ejemplo, para la simulación o el entrenamiento, e integrarlos en sus procesos existentes.
AWS también destaca la gestión de flotas de equipos, con funciones destinadas a aprovisionar, proteger y actualizar miles de máquinas de forma remota. Se trata de un aspecto importante para las empresas industriales que desean pasar de unos pocos robots experimentales a despliegues a mayor escala.
La interoperabilidad sigue siendo un aspecto fundamental
Más allá de la integración entre los servicios de AWS y las herramientas de Nvidia, la Physical AI Toolchain se apoya en varios formatos y tecnologías ampliamente utilizados en el desarrollo de software y robótica. El entorno contempla, en particular, PyTorch, el formato de datos LeRobot, Gymnasium para el aprendizaje por refuerzo, URDF para la descripción de robots, ONNX para el despliegue de modelos y ROS 2 para su integración en sistemas de control robótico. Esta orientación hacia estándares y formatos abiertos debe facilitar la reutilización de datos y modelos en las distintas etapas del ciclo de desarrollo.
Sin embargo, esto no elimina las limitaciones propias de la robótica: un comportamiento satisfactorio en una simulación todavía debe validarse en el hardware real, donde entran en juego las restricciones físicas, los tiempos de respuesta, las variaciones de los sensores y los requisitos de seguridad.
Carmen Alvear
Redactora Jefa & Analista Senior
Ensayista, doctora en Filosofía de la Ciencia por la Universidad Complutense de Madrid y crítica literaria. Co-fundadora y directora editorial de Blogmasters.es.